
Lý thuyết điều khiển tự động · Đại Học
Thi thử trắc nghiệm môn Lý thuyết điều khiển tự động online - Đề #7
25 câu30 phútSưu tầm6.400 lượt làm
- Không cần đăng nhập
- In PDF đề
Không cần tài khoản. Bài làm dở được giữ trên máy này.
Cấu trúc đề
I
25 câu trắc nghiệm một lựa chọn
25 câu · 0,4 điểm/câu
Nội dung đề
Đúng thứ tự câu và đáp án như đề gốc. Làm bài online để được chấm điểm.
I
Câu 1. (0,4 điểm)
G(jω)=P(ω)+jQ(ω)=M(ω)ejφ(ω), trong đó:
- A.M(ω) là đáp ứng pha, φ(ω) là đáp ứng biên độ
- B.M(ω) là độ lợi, ω là tần số cắt
- C.M(ω) là đáp ứng biên độ, φ(ω) là đáp ứng pha
- D.P(ω) là pha của hệ thống
Câu 2. (0,4 điểm)
Hàm truyền vòng kín của hệ thống hồi tiếp dương là:
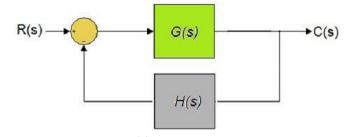
- A.
- B.
- C.
- D.
Câu 3. (0,4 điểm)
Cho hệ có phương trình đặc trưng. Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương:
- A.Hệ thống không ổn định, có 2 nghiệm có phần thực dương
- B.Hệ thống không ổn định, có 3 nghiệm có phần thực dương
- C.Hệ thống không ổn định, có 1 nghiệm có phần thực dương
- D.Hệ thống ổn định, có 4 nghiệm nằm bên trái mặt phẳng phức
Câu 4. (0,4 điểm)
: Biến đổi Laplace của hàm nấc đơn vị (step) f(t)=1(t):
- A.s2
- B.1/s
- C.a
- D.s
Câu 5. (0,4 điểm)
Cho hệ có phương trình đặc trưng s³+(K+2)s²+2Ks+10=0 . Hãy xác định K để hệ thống ổn định:
- A.K >-2
- B.K >0
- C.K >1,45
- D.K >2
Câu 6. (0,4 điểm)
Cho phương trình 2s⁴+s³+3s²+5s+10=0 .Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương:
- A.Hệ thống ổn định, có 4 nghiệm nằm bên trái mặt phẳng phức
- B.Hệ thống không ổn định, có 3 nghiệm bên phải mặt phẳng phức, 1 nghiệm bên trái mặt phẳng phức
- C.Hệ thống không ổn định, có 2 nghiệm bên phải mặt phẳng phức, 2 nghiệm bên trái mặt phẳng phức
- D.Hệ thống không ổn định, có 1 nghiệm bên phải mặt phẳng phức, 3 nghiệm bên trái mặt phẳng phức
Câu 7. (0,4 điểm)
Sơ đồ khối hệ thống điều khiển vòng kín gồm có các phần tử cơ bản sau:
- A.Tín hiệu vào, tín hiệu ra
- B.Các khối hàm truyền đạt mắc nối tiếp
- C.Thiết bị điều khiển, các bộ điều khiển , vòng hồi tiếp
- D.Các khối hàm truyền đạt mắc song song
Câu 8. (0,4 điểm)
Điều kiện cần để hệ thống liên tục ổn định theo tiêu chuẩn ổn định đại số là:
- A.Tất cả các hệ số của phương trình đặc trưng phải khác không và cùng dấu
- B.Tất cả các hệ số của phương trình đặc trưng phải khác không
- C.Tất cả các hệ số của phương trình đặc trưng phải cùng dấu
- D.Tất cả các hệ số của phương trình đặc trưng phải dương
Câu 9. (0,4 điểm)
Cho hệ thống có phương trình đặc trưng: 2s⁴ +s³ + 3 + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:
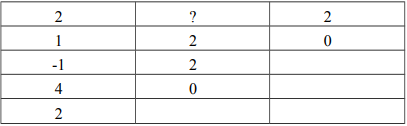
Phần tử “?” có giá trị bằng:
- A.2
- B.3
- C.4
- D.5
Câu 10. (0,4 điểm)
Cho hệ thống có phương trình đặc trưng: 2s⁴ +s³ + 3s² + 2s + 2 = 0 . Bảng Routh của hệ thống được cho như sau:
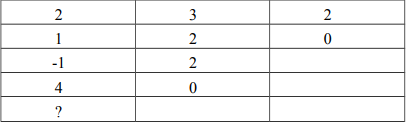
Phần tử “?” có giá trị bằng:
- A.2
- B.3
- C.4
- D.5
Câu 11. (0,4 điểm)
Hàm truyền đạt của mạch điện ở hình sau là:
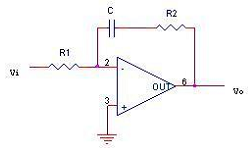
- A.
- B.
- C.
- D.
Câu 12. (0,4 điểm)
Cho hàm truyền hãy lập phương trình trạng thái:
- A.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&0&1\\{ - 2}&{ - 9}&{ - 8}\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\5\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
- B.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&0&1\\2&9&8\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\5\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
- C.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&0&1\\{ - 2}&{ - 9}&{ - 8}\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\2\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 1 0}}} \right];
- D.A = \left[ {\begin{array}{*{20}{c}}1&1&0\\0&0&1\\{ - 2}&{ - 9}&{ - 8}\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\1\\2\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
Câu 13. (0,4 điểm)
Đặc tính tần số của hệ thống là:
- A.Tỉ số giữa tín hiệu vào xác lập và tín hiệu ra hình sin
- B.Là tỉ số giữa tín hiệu vào hình sin và tín hiệu ra xác lập
- C.Là tỉ số giữa tín hiệu ra hình sin và tín hiệu vào xác lập
- D.Tỉ số giữa tín hiệu ra ở trạng thái xác lập và tín hiệu vào hình sin
Câu 14. (0,4 điểm)
Cho hàm truyền ,hãy lập phương trình trạng thái:
- A.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&{ - 2}&1\\0&0&{ - 3}\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\6\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
- B.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&0&1\\{ - 6}&{ - 11}&{ - 6}\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\6\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
- C.A = \left[ {\begin{array}{*{20}{c}}0&1&0\\0&0&1\\6&{11}&6\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\0\\6\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
- D.A = \left[ {\begin{array}{*{20}{c}}{ - 1}&1&0\\0&0&1\\6&{11}&6\end{array}} \right]{\rm{ ; B = }}\left[ \begin{array}{l}0\\3\\6\end{array} \right]{\rm{ ; C = }}\left[ {1{\rm{ 0 0}}} \right];
Câu 15. (0,4 điểm)
Hàm truyền của hiệu chỉnh vi phân tỉ lệ PD (proportional derivative) liên tục có dạng:
- A.
- B.
- C.
- D.
Câu 16. (0,4 điểm)
Hệ thống rời rạc bậc n được mô tả bằng:
- A.Phương trình vi phân bậc n
- B.Phương trình sai phân bậc n
- C.(n+1) biến trạng thái
- D.(n-1) biến trạng thái
Câu 17. (0,4 điểm)
Hệ MIMO là hệ thống có:
- A.Nhiều ngõ vào- nhiều ngõ ra
- B.Nhiều ngõ vào - một ngõ ra
- C.Một ngõ vào – một ngõ ra
- D.Một ngõ vào – nhiều ngõ ra
Câu 18. (0,4 điểm)
Cho hệ thống hở có đặc tính tần số như hình vẽ . Xét tính ổn định của hệ thống:
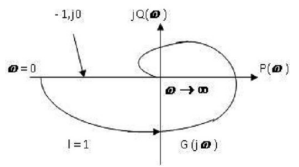
- A.Hệ thống ở biên giới ổn định
- B.Hệ thống không ổn định
- C.Hệ thống ổn định
- D.Đường cong Nyquist bao điểm (1,j0) 2 vòng theo chiều dương
Câu 19. (0,4 điểm)
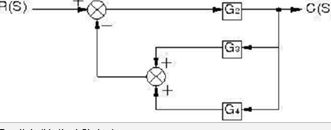
Hàm truyền của hệ thống ở hình trên là:
- A.
- B.
- C.
- D.
Câu 20. (0,4 điểm)
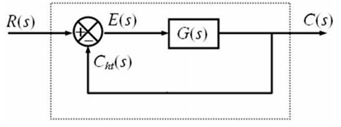
Hàm truyền vòng kín của hệ thống hồi tiếp âm đơn vị là:
- A.
- B.
- C.
- D.
Câu 21. (0,4 điểm)
Hàm truyền vòng kín của hệ thống hồi tiếp dương đơn vị là:
- A.
- B.
- C.
- D.
Câu 22. (0,4 điểm)
Cho phương trình . Xét tính ổn định của hệ thống, và cho biết có bao nhiêu nghiệm có phần thực dương:
- A.Hệ thống ổn định, không có nghiệm có phần thực dương
- B.Hệ thống không ổn định, có 3 nghiệm bên phải mặt phẳng phức
- C.Hệ thống không ổn định, có 2 nghiệm bên phải mặt phẳng phức, 1 nghiệm bên trái mặt phẳng phức
- D.Hệ thống không ổn định, có 1 nghiệm bên phải mặt phẳng phức, 2 nghiệm bên trái mặt phẳng phức
Câu 23. (0,4 điểm)
Hàm truyền của hiệu chỉnh tỉ lệ P (proportional) liên tục có dạng:
- A.
- B.
- C.
- D.
Câu 24. (0,4 điểm)
Hệ phương trình trạng thái được mô tả dưới dạng ma trận, với:
- A.A là ma trân {1 x n}
- B.A là ma trận {n x 1}
- C.A là ma trận vuông {n x n}
- D.A là ma trận {n x m}, với n khác m
Câu 25. (0,4 điểm)
Các trạng thái cân bằng gồm:
- A.Biên giới ổn định, ổn định
- B.Ổn định, không ổn định
- C.Biên giới ổn định, ổn định, không ổn định
- D.Biên giới ổn định, không ổn định
Đáp án
Nộp bài để xem đáp án, kèm điểm và các câu làm sai. Không cần đăng nhập.
Về đề này
Thi thử trắc nghiệm môn Lý thuyết điều khiển tự động online - Đề #7 gồm 25 câu, thời gian làm bài 30 phút. Nguồn đề: Sưu tầm. Làm online miễn phí, không cần đăng nhập; nộp bài là có điểm theo đúng cách chấm của Bộ.
Nguồn: Sưu tầm · Cập nhật 21/10/2026
Câu hỏi thường gặp
- Đề này có đáp án không?
- Có. Nộp bài xong là xem được đáp án.
- Làm bài có cần đăng nhập không?
- Không. Bấm Bắt đầu làm bài là làm được ngay; kết quả có đường dẫn riêng để xem lại hoặc chia sẻ.
- Làm bài trong bao lâu?
- 30 phút, hết giờ bài được nộp tự động. Có thể chọn chế độ luyện tập để làm không giới hạn thời gian.
- Có in đề ra giấy được không?
- Có. Bấm In PDF để tải đề giữ nguyên thứ tự câu và phương án như đề gốc.